소금 평원에서 세 AI 영상 모델에 같은 카메라 지시를 줬습니다
같은 시작 이미지와 프롬프트로 Wan 3.0·Kling 4.0·Seedance 2.5를 비교했습니다. 실제 5개 영상과 프레임을 함께 봅니다.
옆으로 돌아가는 자동차 컷을 만들었는데, 마지막에 차가 화면 밖으로 빠졌습니다. 카메라가 위로 올라가라는 지시는 일부 따랐지만, 다음 컷과 연결할 차의 지붕은 남지 않았습니다. 영상이 움직였다는 것과 필요한 끝 구도가 나왔다는 건 다른 문제였습니다.
유튜브에서 본 카메라 동선을 에디가 새 이미지로 직접 시험했습니다. 수직에 가까운 탑뷰는 Wan 3.0에서 0/2, Kling 4.0에서 1/1, Seedance 2.5에서 1/2였습니다. Seedance의 첫 탑뷰는 쓸 만했지만 그 전 구간에는 차가 잘렸습니다. 그래서 끝 각도와 차량 유지 여부를 따로 봤습니다.
이 글의 목차 +
추격 영상에서 카메라 동선만 가져왔습니다
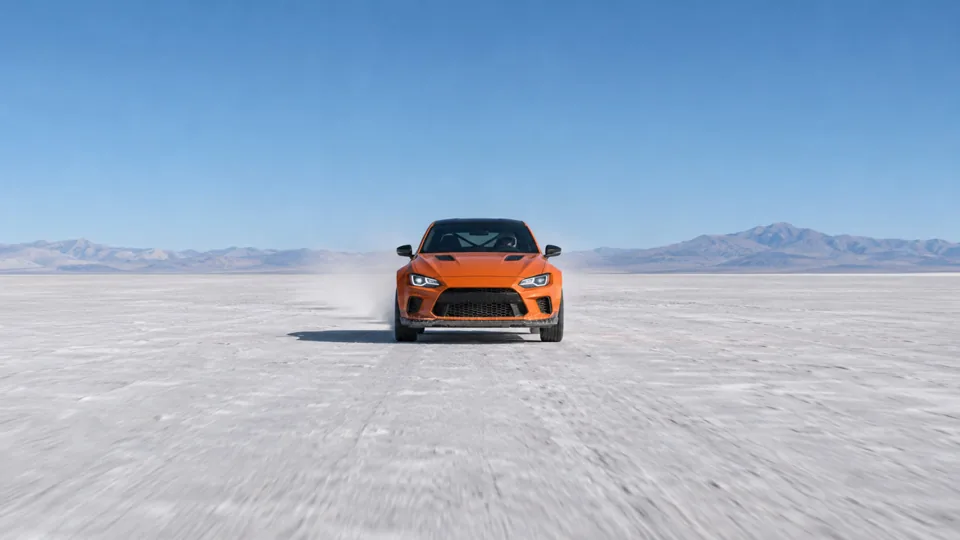
유튜브의 비교에서는 카메라가 차 옆으로 움직이고, 옆에서 따라간 뒤, 위로 올라가 내려다봤습니다. 우리는 그 순서를 빌려 밝은 소금 평원을 달리는 주황색 차 한 대를 새로 그렸습니다. 차를 한 대만 둔 덕분에 옆면과 지붕이 언제 보이는지 따라가기 쉽습니다.
세 모델 모두 같은 시작 이미지와 같은 영어 프롬프트를 사용했습니다. Runway API에서 5초, 1280×720으로 모델당 두 번 요청했고, 완료된 5개 출력의 해상도를 파일에서 확인했습니다. Wan과 Kling의 해상도 옵션은 시작 이미지의 화면비를 따르는 720p로 지정했습니다. 모델별 시드나 끝 프레임은 따로 지정하지 않았습니다.
생성 전에 판정 기준을 정했습니다. 정면에서 측면이 보이면 첫 단계, 옆면을 보여주며 0.5초 이상 따라가면 두 번째 단계, 마지막에 수평선과 앞 그릴이 사라지고 지붕이 중심이면 세 번째 단계입니다. 차량 전체가 화면 안에 유지됐는지도 별도로 판정했습니다. 차량 변형이나 갑작스러운 화면 전환은 관찰 메모에 남겼습니다.
카메라가 도달한 지점
판정은 영상 재생과 프레임 대조를 함께 사용했습니다. 탑뷰는 마지막 프레임 기준이며, 4.75초 이미지들은 끝 구도의 차이를 한 화면에서 볼 수 있도록 뽑았습니다. 사선으로 높게 본 화면과 지붕을 바로 위에서 본 화면을 구분했습니다.
유튜브 자동차 컷에서는 Kling이 마지막 탑뷰를 놓쳤지만, 에디의 1회차에서는 측면을 거쳐 탑뷰에 도달했습니다. 시작 이미지와 장면이 달라졌고, 각각의 표본도 적습니다. 이 차이로 어느 모델이 항상 우세하다거나 무엇이 차이를 만들었는지 단정할 수 없습니다.
Kling 2회차는 생성 서비스에서 처리가 지연돼 이번 판정에 포함하지 않았습니다. 표의 분모는 완료되어 검수한 영상 수입니다.
| 모델 | 측면 등장 | 측면 추적 | 마지막 탑뷰 | 차 전체 유지 |
|---|---|---|---|---|
| Wan 3.0 | 2/2 | 1/2 | 0/2 | 1/2 |
| Kling 4.0 | 1/1 | 1/1 | 1/1 | 1/1 |
| Seedance 2.5 | 2/2 | 2/2 | 1/2 | 1/2 |
카메라가 위로 올라가도, 차를 놓치면 필요한 탑뷰를 얻은 게 아닙니다.
Wan 3.0 · 올라갔지만, 끝 각도가 모자랐습니다
1회차는 2초 전후부터 차량 옆면이 드러났지만 앞 그릴도 계속 보였습니다. 4초에는 차 위로 올라가기 시작했고, 4.75초에는 차체 대부분이 화면 아래로 빠졌습니다. 위로 올라가는 동작은 있었지만 차량을 내려다보는 끝 구도는 확보하지 못했습니다.
2회차는 2.25~2.75초 무렵 옆면을 따라갔습니다. 마지막에도 차 전체가 남았지만 뒤 범퍼와 번호판이 보이는 사선 구도였습니다. 다음 컷이 수직 탑뷰라면 각도 차이가 남습니다.
Kling 4.0 · 측면에서 지붕으로 올라갔습니다
1회차는 2.5~3초에 차 옆에서 따라가고, 4.75초에 수평선과 앞 그릴이 사라진 탑뷰로 끝났습니다. 옆면에서 지붕으로 넘어가는 흐름을 한 컷 안에서 확인할 수 있습니다.
Seedance 2.5 · 첫 탑뷰와 두 번째 사선 구도
1회차는 1~1.5초에 차 옆이 보이고, 2.5초에는 이미 지붕이 크게 보입니다. 이때 차의 일부가 프레임 아래로 잘렸다가 마지막에는 다시 화면 안으로 들어옵니다. 마지막 탑뷰는 통과했지만, 차 전체를 계속 보여달라는 조건에는 어긋났습니다.
2회차는 3~4초 사이 옆면이 길게 보였고 차 전체가 화면에 남았습니다. 마지막에는 카메라가 더 높아졌지만 옆 창문과 차체 측면이 계속 보였습니다. 첫 번째 영상과 같은 탑뷰로 끝나지 않았습니다.
다음 컷을 기준으로 프롬프트를 나눕니다
중간에 차가 잘려도 마지막 탑뷰만 충분히 남으면 그 구간을 다음 컷에 쓸 수 있습니다. 반대로 정면부터 탑뷰까지 원테이크로 보여줘야 한다면, 중간에 차량이 잘린 Seedance 1회차는 그대로 쓰기 어렵습니다. 같은 영상에서도 필요한 길이에 따라 선택이 달라집니다.
다음 생성에서는 긴 동선이 반드시 필요한지부터 정합니다. 다음 장면이 수직 탑뷰라면, 측면 추적과 상승을 별도 컷으로 나누고 끝 각도를 비교할 수 있습니다. 원테이크가 필요하다면 모델을 바꾸기 전에 카메라가 상승하는 동안 차가 화면 중앙에 남도록 지시를 좁혀 재시험할 수 있습니다.
이번 기록은 소금 평원 이미지 한 장과 5초 설정에 대한 소규모 비교입니다. 모델마다 기본 프레임레이트도 달랐습니다. 다른 차량, 길이, 실행 환경으로 일반화하기보다 아래 영상에서 필요한 각도와 프레이밍이 실제로 확보됐는지 확인해보세요.
기억할 세 가지
- 탑뷰 도달은 Wan 0/2, Kling 1/1, Seedance 1/2였습니다.
- 탑뷰가 나와도 상승 중 차량이 화면 밖으로 잘릴 수 있었습니다.
- 원테이크를 쓸지, 마지막 구간만 잘라 쓸지에 따라 합격 기준을 달리 잡습니다.
studio eddy
브랜드의 이야기를 AI 광고·숏폼·브랜드 필름으로 만듭니다. 영상의 결과뿐 아니라, 그 앞에 필요한 생각과 과정을 기록합니다.
만들고 싶은 영상이 있나요? 이야기 나누기 ↗